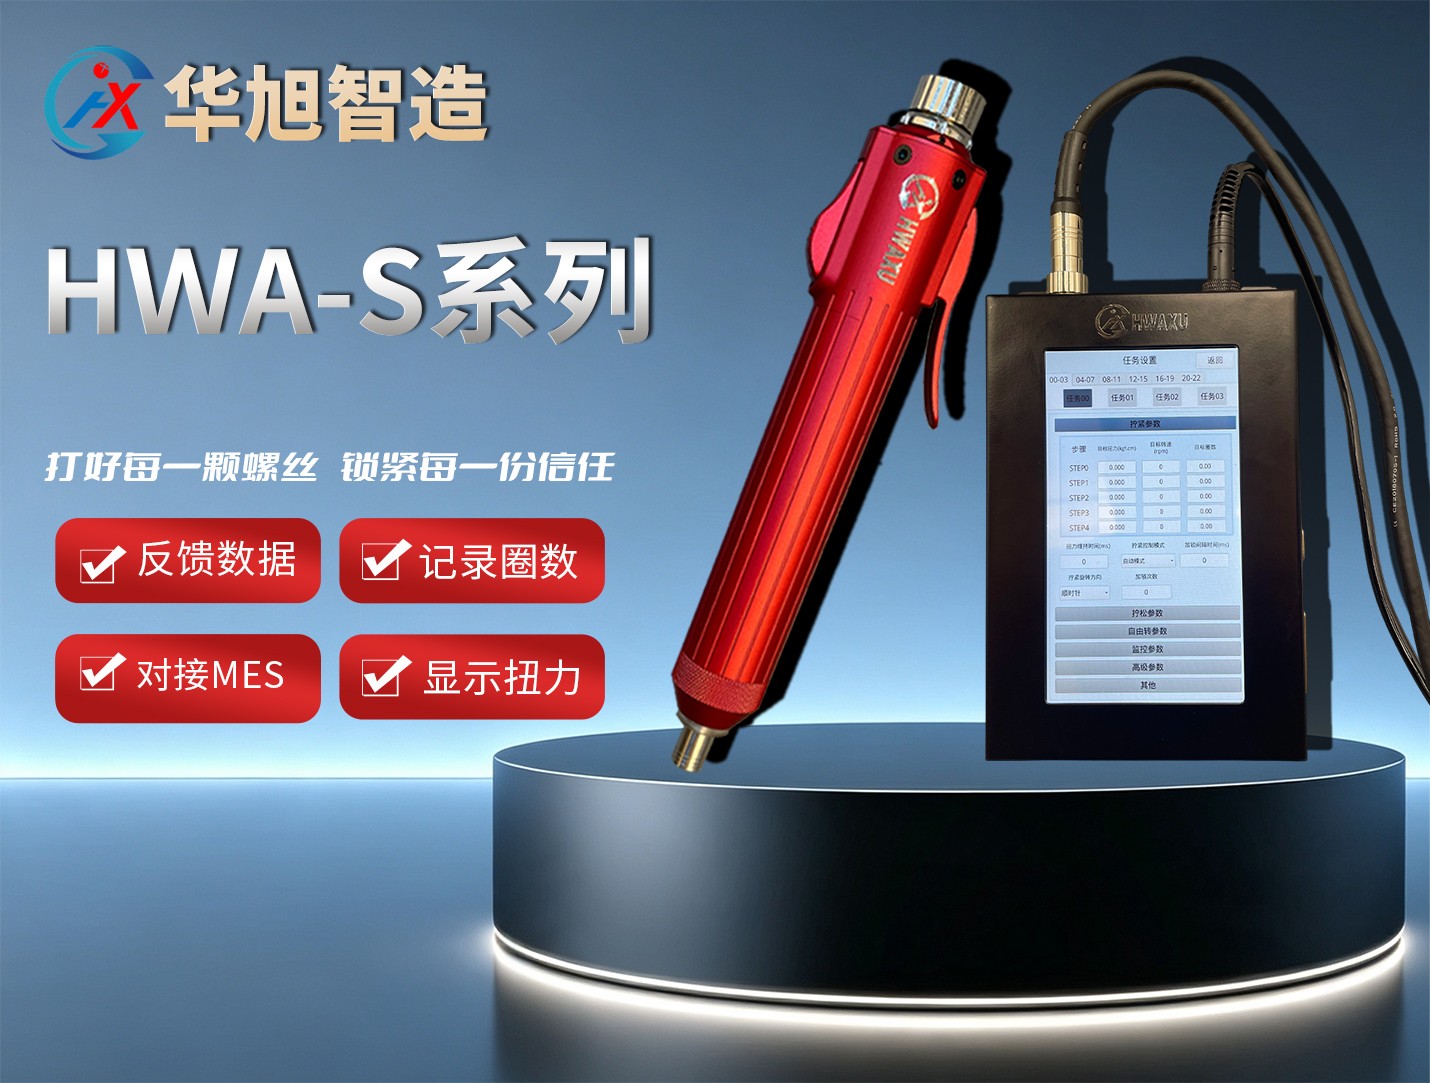
智能电批,又称智能电动螺丝刀或智能拧紧工具,是现代精密装配领域中不可或缺的高精度锁附设备。与传统依赖机械离合器打滑来实现扭矩控制的电批不同,智能电批将传统电动螺丝刀的动力输出与智能控制系统深度结合,实现了拧紧过程的精确化、可编程和可追溯。其核心工作原理可以概括为一个“感知-决策-执行”的闭环智能系统。
智能电批的硬件构成是其实现精密控制的基础。其动力源通常采用直流无刷电机,相比有刷电机具有效率更高、寿命更长、扭矩控制更精确的优势。电机产生的高速旋转通过齿轮箱减速增扭后,经由输出轴传递给批头。如果说电机与传动机构构成了智能电批的“肌肉”,那么传感器系统就是它的“眼睛和耳朵”。其中,扭矩传感器是最关键的部件之一,它实时测量输出轴上的扭矩值,常见类型包括应变片式和磁弹性式;角度编码器则精确测量输出轴的旋转角度;此外还有监测转速的转速传感器和监测电流的电流传感器。所有这些传感器采集的数据都会被实时传输给作为设备“大脑”的微处理器控制器。
智能电批最核心的工作原理在于其闭环控制系统。与开环控制只能单向输出不同,闭环控制引入了反馈机制。整个工作流程如下:用户首先通过用户界面设定好目标扭矩、目标角度、转速等拧紧参数;启动后,控制器通过驱动电路驱动电机旋转;在拧紧过程中,各类传感器持续不断地采集实际的扭矩、角度、转速等数据;微处理器将这些实时反馈数据与预设的目标值进行对比,根据内置的控制算法(如PID算法)计算出偏差,并即时调整电机的电流和电压输出,从而修正电机的转速和扭矩。这个“采集-比较-调整”的过程在毫秒级的时间内高速循环往复,直到拧紧达到预设目标时,系统精确停止。正是这种闭环反馈机制,使得智能电批的扭矩控制精度可以达到±0.5%甚至更高,彻底避免了传统电批因机械磨损或环境变化导致的扭矩偏差。
在具体的拧紧过程中,智能电批通常遵循多阶段控制策略。以典型的五步拧紧法为例:首先是低速认帽阶段,以较低转速和角度控制方式寻找螺纹起始点,同时进行扭矩监控;随后是正转旋入初期和正转旋入阶段,螺丝在监控下逐步旋入;接着进入旋入贴合阶段,转为扭矩控制,达到贴合扭矩;最后是拧紧阶段,以设定转速转动至最终目标扭矩,系统根据预设的扭矩范围和角度监控自动判定结果合格与否。根据不同工况需求,智能电批还可灵活切换纯扭矩控制、扭矩+角度复合控制、多段梯度拧紧等多种拧紧策略。
除了精确的拧紧控制,智能电批的另一大核心价值在于其数据化能力。每一次拧紧过程都会生成包含扭矩曲线、旋转角度、转速、时间等详细参数的数据包。这些数据不仅用于即时判定OK/NG并识别滑牙、浮锁、漏打等故障类型,还可以存储在设备本地或通过RS485、Modbus、TCP/IP等工业协议上传至MES系统,实现生产过程的全程可追溯。这种从单一执行工具向质量数据中枢的进化,正是智能电批区别于传统工具的本质所在。