在智能电批的选型过程中,一个最常见也最关键的决策是:到底该选手持式,还是机用式?表面上看,两者都能拧螺丝,都叫智能电批,但深入拆解之后会发现,它们在设计哲学、硬件架构、性能边界和应用逻辑上存在着根本性的差异。理解这些差异,是做出正确选型决策的前提。
其一是设计哲学的差异。这是两者最本质的区别。手持智能电批的设计出发点是人,它必须让操作员握着舒服、用着顺手、长时间作业不疲劳。因此,手持电批的外壳讲究人体工学,握把的弧度、重心的分布、表面的防滑处理、甚至扳机的触感都被反复打磨。轻量化是手持电批的核心追求之一,市面上优秀的手持智能电批重量可低至345克左右,目的就是让操作员在一天几千次的重复动作中尽量少消耗体力。机用智能电批的设计出发点则完全不同,它是为机器人、三轴模组或自动化工作站服务的。机用电批不需要考虑人握着舒不舒服,它需要考虑的是机器固定得稳不稳、连续跑得久不久。外壳设计更加坚固方正,带有标准化的安装接口和定位结构,便于快速固定在机械臂或锁付模组上。线缆接口通常采用航空插头,防护等级可达IP67,线缆本身也是耐磨性高的柔性线缆,可以长期弯折而不损坏。这些设计细节,手持电批完全不需要考虑,因为人拿着电批的时候,线缆不会被反复弯折数万次。
其二是扭矩覆盖范围的显著差异。扭矩范围是两者最直观的性能分水岭。手持智能电批的扭矩覆盖范围通常较窄,主要集中在微扭矩和中小扭矩区间。常见的手持型号扭矩从0.02牛米到12牛米不等,适合3C电子、精密仪器、家电等领域的螺丝锁付。而机用智能电批的扭矩覆盖范围要广得多,标准机用型号可覆盖从0.1公斤力厘米到360公斤力厘米的范围,部分定制型号甚至可以达到1200公斤力厘米。汽车底盘螺栓、发动机缸体紧固、风电设备装配等大扭矩场景,几乎都是机用电批的主场。这种差异背后是硬件架构的不同。手持电批需要在有限的体积内塞入电机、减速机构、传感器和控制系统,同时还要保持轻便,扭矩上限必然受限。机用电批没有体积和重量的严格限制,可以采用更大功率的伺服电机和更 robust 的传动机构,扭矩上限自然高出一个数量级。
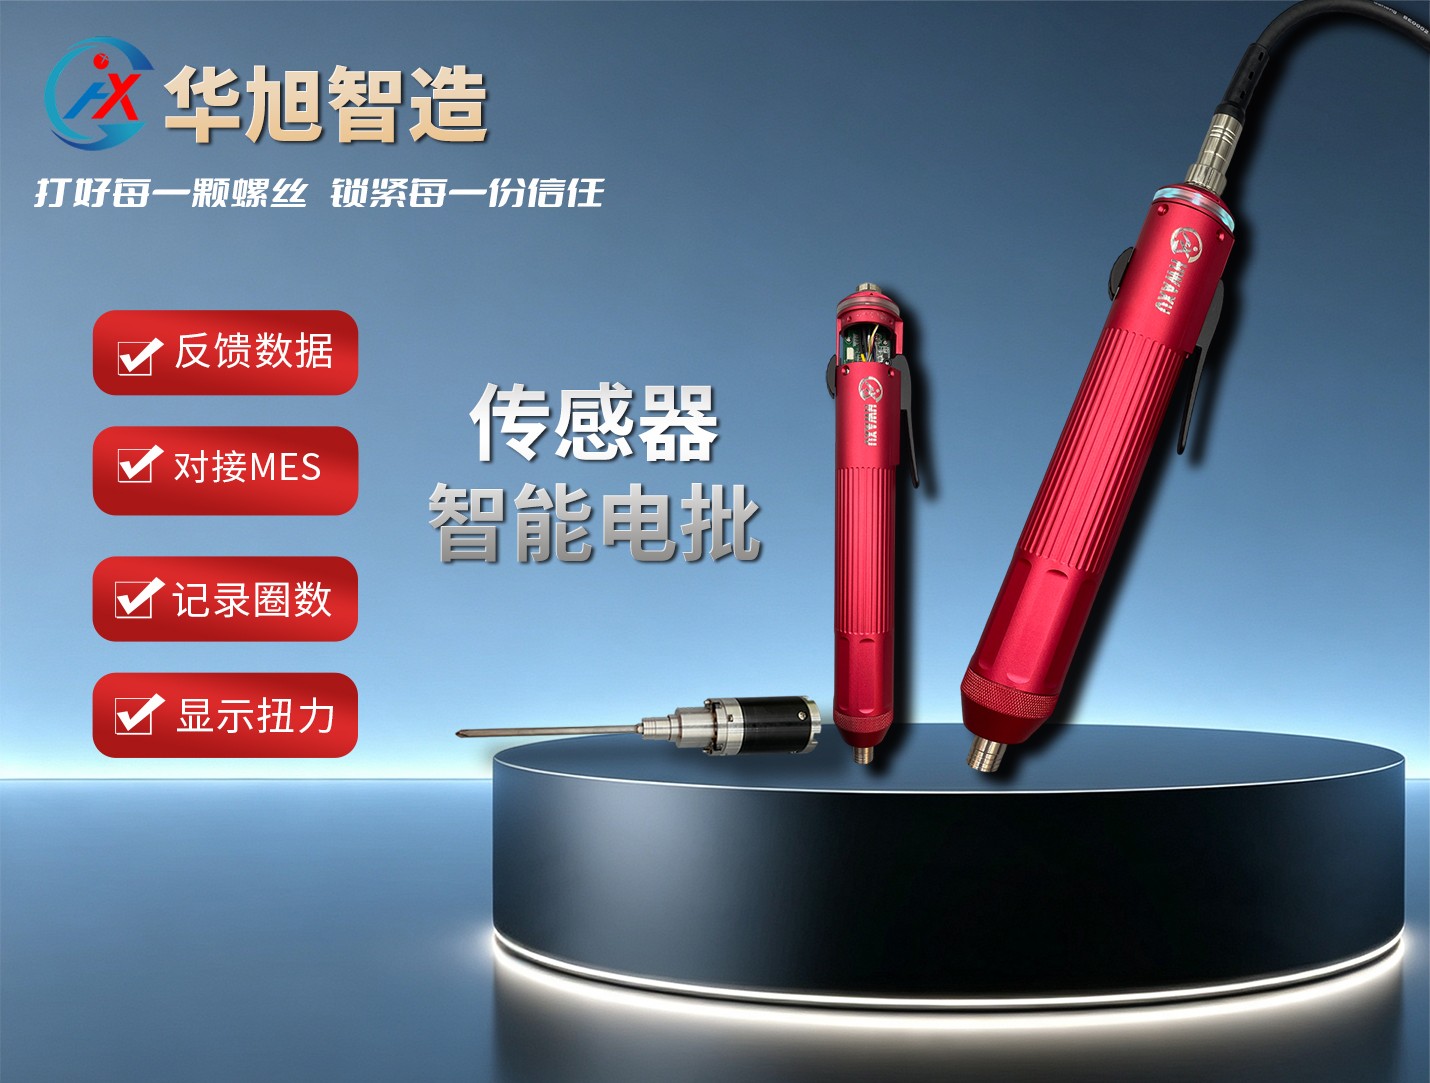
其三是控制与通讯逻辑的差异。在启动控制层面,两者的逻辑截然不同。手持智能电批依赖操作员的物理动作来触发,扣动扳机、下压批头、或者按压启动按钮,都是一种人触发的逻辑,操作员根据现场情况自主决定什么时候开始拧、什么时候停止。机用智能电批的启动则完全由系统控制。它通过IO信号、RS485、Modbus RTU或TCP/IP等通讯协议与PLC或机器人控制器对接。拧紧任务由上位机下达,电批接收到指令后自动执行,执行完毕后将结果反馈给系统。机用电批支持多达16种拧紧任务,每种任务可配置多个拧紧步骤,入牙低速、快速拧入、最终拧紧等阶段全部由程序精确控制,无需任何人工干预。在数据输出层面,机用电批的要求也更为严格。手持电批通常只需要记录和显示拧紧结果即可,而机用电批必须能够将每一次拧紧的扭矩曲线、角度数据、时间戳等信息实时上传至MES系统。它不仅仅是一个执行工具,更是自动化产线数据链条中的一个节点。
其四是应用场景的根本不同。手持智能电批的应用场景以灵活操作为主。它适合小批量多品种的生产、设备维修维护、样机试制、以及那些产品结构复杂、机器人难以到达的狭小空间。在3C电子组装线上,操作员手持电批完成精密螺丝的锁付,同时凭借视觉和手感对异常情况进行即时判断,这种人机协同的灵活性,是机用电批难以替代的。机用智能电批则服务于批量自动化场景。它被固定在机器人末端或锁付模组上,按照预设程序自动完成成千上万次重复锁付。汽车零部件产线、新能源电池PACK线、家电总装线,这些对节拍和一致性要求极高的场景,是机用电批的主战场。一台机用电批配合机器人,可以全天候不间断运行,产出稳定、质量一致、数据可追溯。
回到最初的问题:手持和机用,到底怎么选?答案取决于三个因素。第一,看作业方式,是人拿着工具去拧,还是机器带着工具去拧。前者选手持,后者选机用。第二,看扭矩需求,如果扭矩超过手持电批的上限,机用是唯一选择。第三,看产线形态,小批量多品种、频繁换线的柔性产线,手持电批更灵活;大批量少品种、追求极致节拍的刚性产线,机用电批更合适。
手持智能电批和机用智能电批,虽然都叫智能电批,但它们是为两个完全不同的世界设计的。一个服务于人的双手,一个服务于机器的关节。选对了,工具是产线的助力;选错了,再智能的设备也会变成效率的拖累。