固态电池模组装配的工程困难,常被归结为“扭矩精度不够”或“压力控制不准”。这一归因回避了更根本的结构性问题:扭矩从来不是界面压力,它只是压力传递链的输入端信号。从电批输出轴的旋转力矩,到螺纹副的摩擦耗散,再到夹具挠度与电芯堆叠体弹性变形的串联响应,最终抵达固-固界面的有效接触压力,经过了至少三个具有不同刚度、阻尼和时变特性的力学环节。固态电池之所以将紧固工艺推入一个液态体系从未涉足的精度区间,不在于它要求“更准的扭矩”,而在于它迫使制造商第一次严肃对待这条传递链中每一环的阻抗失配与信息丢失。HWAXU智能电批与机器人手臂、丝杆、气缸以及螺丝供料器的结合,其技术意义只有在“压力传递链的逐环治理”这一框架下才能被准确理解。
一、压力传递链的阻抗失配:为什么扭矩达标不等于界面压力达标
液态电池的紧固逻辑是“末端终点控制”:扭矩到达设定值即判定合格,因为电解液的自发润湿机制补偿了固-固接触的不确定性。固态电池取消了这一补偿机制。固-固界面的离子导通依赖原子尺度的物理贴合,堆叠压力的任何离散都直接映射为界面阻抗的波动和循环寿命的衰减。一项针对固态电池夹具高压操作的实验给出了传递链失配的定量证据:四颗螺栓以相同目标扭矩拧紧,夹具挠度的变异系数达到70.02%;引入角度控制后降至38.03%,仍然远未收敛。这意味着,即便电批的扭矩输出精度做到±1%,传递链末端的压力离散依然可能处于数十个百分点的量级。
失配的根源在于扭矩—预紧力转换效率的不可观测性。螺纹副的摩擦系数受表面粗糙度、镀层磨损和润滑状态调制,贴合面的接触刚度随电芯堆叠体的局部密度分布而变化。专利文献中披露的自动装配方案已经明确放弃了“单纯依赖扭矩判定紧固程度”的单维路径,转而利用外部加压单元的载荷响应——输出力衰减或位置补偿——来逆推紧固件的实际轴向预紧力。这一技术路线的转向本身就说明:在固态电池的力学语境中,扭矩是一个被污染的信号,必须借助第二个独立通道(位移、角度或外部载荷响应)才能从中恢复出有意义的预紧力信息。
更深一层的矛盾来自压力区间的工程收敛。硅基全固态电池在实验室研究中通常需要超过50 MPa的堆叠压力来维持界面接触与电极结构完整性,而规模化制造所允许的实际压力极限在≤2.0 MPa量级。这不是一个可以通过“把电批做得更准”来弥合的差距。它要求紧固系统在极低的绝对压力水平上实现极高的相对分辨力:在数牛顿至数十牛顿的轴向力窗口内,识别出固-固界面从“局部点接触”向“有效面接触”过渡的临界特征。电流式电批的间接推算路径在这一尺度上基本失效——入牙冲击、贴合瞬间的力矩跃升、脆性电解质接近损伤阈值时的微阻力变化,在电机电流信号中被电气噪声和机械惯量淹没。
二、传感拓扑的改写:从“末端读数”到“传递链在线观测”
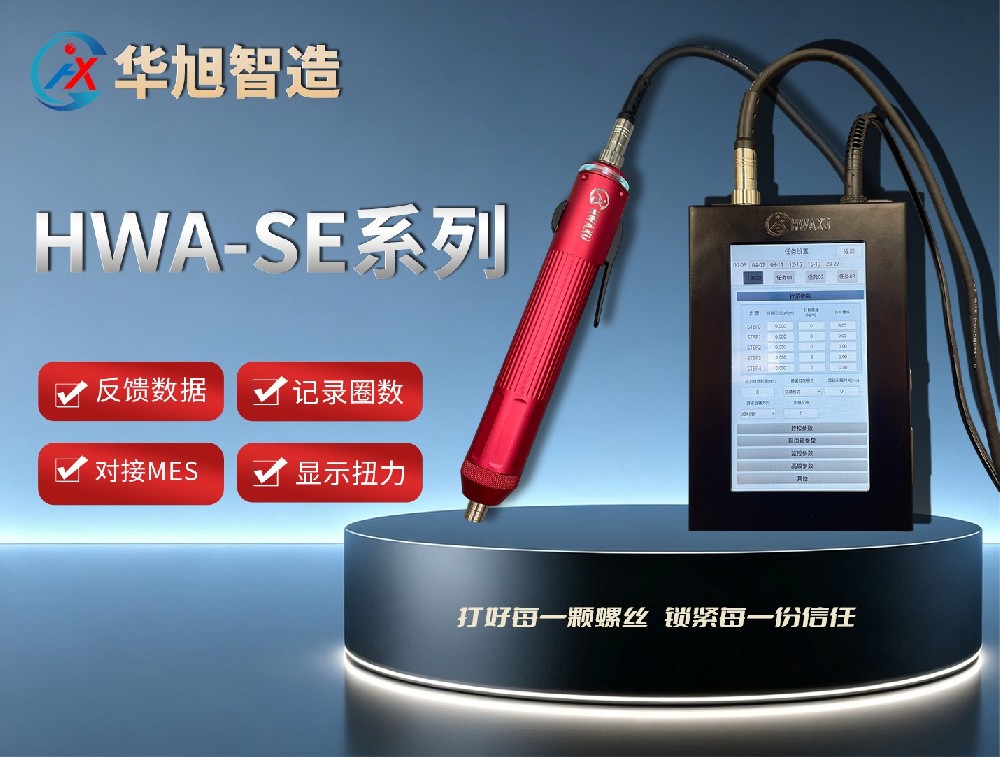
HWAXU华旭智造的HWA-SE技术平台在压力传递链中的位置值得从传感拓扑的角度审视。传统电流式方案将传感器置于动力源侧,测量的是电机电气参数,扭矩信息需要经过传动链的反向推算才能获得,响应滞后在毫秒级以上。HWA-SE系列将应变片直接贴附于扭力输出轴,测量的是轴体在力矩作用下的物理应变,信号路径从“电机电流→传动损耗修正→扭矩估计”缩短为“轴应变→扭矩”的单步映射,响应时间小于1 ms,控制精度±2%至±5%(旗舰系列可达±1%),量程覆盖0.01 N·m至150 N·m。
这一拓扑变化在压力传递链中的工程含义,不是“精度提高了几个百分点”,而是传递链的输入端获得了一个带宽足以分辨瞬态事件的原位观测量。固态电解质脆性损伤的起始往往表现为扭矩曲线上一个微小的斜率偏折或局部回落,时间尺度在亚毫秒至数毫秒之间。传感器式电批的毫秒级响应使这一特征从不可见变为可记录,而电流式方案的滞后会将这一偏折平滑为一条无法区分的过渡曲线。角度监控(精度0.1圈,即36°)则提供了与扭矩正交的第二个观测维度:扭矩—角度平面的轨迹形态可以将“扭矩到达但角度增长停滞”的顶死/虚锁与“角度持续增长而扭矩不上升”的滑牙区分开来,使紧固过程从单点读数变为一条具有诊断价值的过程曲线。
但必须精确界定这一改进的边界。角度维度的引入将变异系数从70%降至38%,改善显著却远未消除离散。传感器式电批解决的是输入端信号质量问题,它使传递链的第一环变得可观测,但螺纹摩擦的随机性和夹具—堆叠体串联刚度的时变性并不因输入端精度的提升而消失。压力传递链的中间环节,需要另一类执行机构来治理。
三、丝杆与气缸:传递链中段的刚度匹配与约束时序
在“电批—螺纹副—夹具—堆叠体—界面”这条链上,丝杆和气缸不承担拧紧功能,但它们决定了传递链的边界条件,而边界条件的刚度与稳定性直接调制着扭矩到预紧力的转换效率。
伺服丝杆在模组定位中的角色超出了“把模组送到位”的搬运语义。以丝杆导程5 mm、电机减速比200计算,定位精度可达0.05 mm以内;配合闭环控制的滚珠丝杠方案,重复定位精度可进入±0.01 mm量级。这一精度水平的工艺价值在于:它使端板/侧板与电芯堆叠体之间的初始间隙在每一颗螺栓的拧紧动作开始之前就被控制在一个已知且可重复的范围内。传递链的初始间隙是扭矩—预紧力转换中一个常被忽略的变量——间隙的微小差异会改变螺纹副进入贴合阶段的转角起点,使相同扭矩对应的有效拧入行程产生离散。丝杆的精密行程控制从几何维度压缩了这一离散源。
气缸的作用则在于时序维度。电池模组在拧紧反力作用下的微位移是传递链中的一类“隐性柔度”:工件未完全约束时,拧紧扭矩的一部分被消耗在模组本体的微量滑移而非螺栓轴向伸长上,表现为扭矩达标而预紧力不足。夹紧气缸在紧固动作启动前建立刚性约束,其响应速度决定了约束建立与电批启动之间的时序窗口是否足够紧凑。气缸的原始定位精度(±0.1—0.5 mm)远低于丝杆,但它在传递链中的功能不是定位,而是在毫秒级时间尺度上切换边界条件——从“可自由调整”切换到“准刚性约束”。丝杆治理的是空间维度上的初始状态确定性,气缸治理的是时间维度上约束状态的确定性,两者共同将传递链中段的边界条件从“未知且波动”压缩为“已知且可重复”,从而为电批输入端的高分辨率信号创造一个物理上可解释的转换环境。
四、机器人手臂:传递链末端的姿态柔顺性与反力管理
协作机器人在这一架构中的技术定位,同样需要从传递链的角度重新表述。重复定位精度±0.02—±0.05 mm保证了批头与螺纹孔的同轴度,这是入牙阶段避免侧向力扰动的基本条件。但更深层的作用在于力—位混合控制对传递链末端边界条件的主动管理。
拧紧过程中,电批的反作用力矩通过机器人末端传递到手臂结构。如果末端刚度设置不当,反力矩会导致批头姿态的微量偏转,使螺纹副承受附加的侧向载荷——这部分侧向载荷不贡献轴向预紧力,却增加了摩擦耗散和脆性电解质边缘应力集中的风险。协作机器人的力控能力允许将末端执行器在非拧紧轴方向上的刚度主动调低,使反力矩引起的姿态偏移被柔顺吸收而非转化为侧向力。与此同时,在大扭矩锁付场景中,反力矩的支撑不能完全依赖机器人手腕,需要工件工装或浮动机构承担主要反力路径。机器人在这里扮演的是一个可编程的力学边界:它在入牙前提供位置刚性以保证对中,在拧紧阶段在非轴向释放柔顺以抑制寄生侧向力,在反力路径上将载荷导向刚性工装而非腕部关节。这种在时间上分段、在方向上各向异性的刚度配置,是传统刚性拧紧轴架无法实现的。
五、数据闭环的工程语义:从“追溯”到“传递链参数辨识”
将锁付曲线上传MES,在常规叙述中是一项质量管理功能。但在固态电池压力传递链的框架下,锁付曲线的价值具有更强的系统辨识含义。HWAXU电批的扭矩—角度—时间序列通过RS232/RS485 Modbus协议实时上传,百万级存储容量使每一颗螺栓的完整紧固轨迹可回溯。
当这些轨迹与丝杆的行程数据、气缸的夹紧时序、机器人的位姿记录在时间轴上对齐后,产线获得的不再是孤立的扭矩读数,而是一个以模组为单位的传递链响应数据集。从同一批次模组的扭矩—角度曲线中,可以提取出该批次螺纹副的平均摩擦特性、夹具—堆叠体串联刚度的分布、以及贴合点转角的漂移趋势。这些参数是传递链的低阶等效模型,其价值在于:一旦后续EOL检测或循环老化数据中出现界面阻抗异常,工程师可以判断异常是源于输入端扭矩设定的偏差、中段边界刚度的退化,还是堆叠体自身力学性质的批次波动。可追溯性的终极形态不是“知道每一颗螺栓拧了多少牛米”,而是“知道这条压力传递链在每一个产品上的等效参数是什么”。这是固态电池从“能做出来”走向“能稳定地做好”所需要的过程能力基础设施——它不承诺消除离散,但使离散的来源变得可归因、可干预。
固态电池模组紧固的工程本质,是一条跨刚度尺度、跨时间尺度的压力传递链的治理问题。HWAXU(华旭智造)传感器式电批以输出轴原位应变测量改写了传递链输入端的信噪比,丝杆与气缸以空间和时序两个维度锁定了中段边界条件的可重复性,机器人手臂以各向异性刚度配置管理了末端反力路径,数据闭环则将整条链的响应特征转化为可积累的工艺参数。四者各自解决传递链的一个环节的阻抗失配,而它们的耦合时序与刚度匹配关系——而非任一单体的精度指标——才是决定固-固界面最终获得多少有效压力的工程变量。在固态电池堆叠压力从实验室50 MPa向量产2 MPa收敛的漫长工程化进程中,这种以传递链为单元的系统性治理,比任何单点精度的孤立提升都更接近问题的结构。